Freie Software zur Verwaltung einer Segelyacht
Die Yacht Management Software (YMS) entstand aus Diskussionen im Segeln-Forum. Es ging um Inventarlisten, Projekte und Wartungen. Daraus ergaben sich schnell die Anforderungen an ein derartiges System, welches von Anfang an dafür konzipiert war auf einem Bordcomputer – im Standardfall ein Raspberry Pi – zu laufen.
Für kleinere Segelyachten kommt hinzu, dass der Platz für Papierdokumentation begrenzt ist und die feuchte Umgebung an Bord dafür sorgt, dass Papierunterlagen nicht dauerhaft erhalten bleiben.… weiterlesen
Vorab ein paar wichtige Hinweise, die Sie unbedingt beachten sollten.
„Selbstgemacht ist wissen was drin ist – und bezahlbar.“
BoatOS startete als Experiment im Umgang mit KI-gestützter Softwareentwicklung. Ziel war ursprünglich, die eigene Motorüberwachung auf einem 1989 gebauten Stahlmotorboot zu digitalisieren – und dann wurde es plötzlich ein vollständiges Marine-Betriebssystem. Inzwischen läuft das System produktiv auf dem Boot und wird kontinuierlich weiterentwickelt.… weiterlesen
Wir liegen in Schweden oft vor Anker und nutzen dabei bisher einen Ankeralarm auf dem Mobiltelefon. Leider hat das ein paar Nachteile: Der Akku des Telefons wird recht schnell leer, und manchmal stoppt Android aus irgendwelchen internen Gründen die App – besonders wenn die nicht im Vordergrund ist und der Bildschirm abgeschaltet. Natürlich könnten wir auch den Alarm der im AIS oder im Plotter integriert ist nutzen, aber das finde ich unflexible und braucht viel Strom aus unseren Verbraucherbatterien.
…
weiterlesen
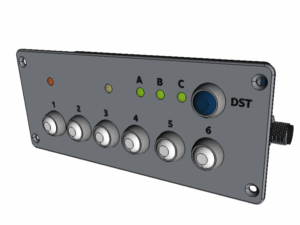
Tastenerweiterung für die OBP-Multifunktionsgeräte über NMEA2000.… weiterlesen
Zur Anzeige von Sensor Daten des LoRa-Bootsmonitors in Grafana werden mehrere Dienste benötigt, die in einer Docker-Umgebung laufen. Die Daten des LoRa-Bootsmonitors, die sich bei TTN V3 befinden, werden per Webhook an den Telegraf-Dienst übermittelt. Telegraf entschlüsselt die empfangenen JSON-Informationen und speicher die Sensordaten in einer Influx-DB Datenbank. Grafana hat Zugriff auf diese Datenbank und kann die Sensordaten über vordefinierte Seiten anzeigen.… weiterlesen
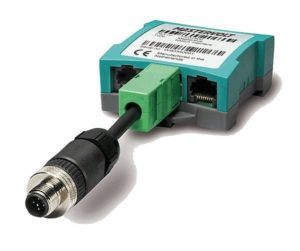
Abb.: PBus Mastervolt Adapter (Phillipi)
Der PBus ist im eigentlichen Sinne kein Marine-Bussystem wie die anderen Marine-Bussysteme. Der PBus wurde von Philippi für eine Nischenanwendung entwickelt, um Stromsensoren und einige andere Sensorik wie z.B. Füllstandsensoren mit Anzeigegeräten von Phillipi zu verbinden. Das Protokoll basiert auf der untersten Ebene auf dem CAN-Layer. Die Komponenten sind mit standardisierten M12 Steckverbindern, wie sie auch bei NMEA2000 verwendet werden, ausgestattet.… weiterlesen
Abb.: WiFi Router
Im Marinebereich ist WiFi überwiegend zur Bereitstellung eines Internetzugangs mit Hilfe von Routern auf Booten bekannt. Wifi basiert auf dem 802.11 bgn Standard und verwendet Frequenzen von 2,4 GHz. Mit 802.11 ac sind auch Frequenzen mit 5 GHz und 6 GHz möglich, die höhere Datenraten ermöglichen. Moderne Plotter können einige Informationen auf Mobilgeräte übertragen und verwenden dafür WiFi.… weiterlesen
Ethernet ist die allseits bekannt Verbindungstechnik im Computerbereich, die sehr robust und störungssicher aufgrund der galvanischen Entkopplung der Endgeräte funktioniert. Ethernetverbindungen ermöglichen Übertragungsgeschwindigkeiten zwischen 10Mbit/s bis zu 10GBit/s. Als Übertragungsmedium können geschrirmte 2-Draht-Leitungen oder LWL-Kabel verwendet werden. Als Steckverbinder haben sich bei Kabelverbindungen RJ45 Stecker durchgesetzt, die aber nicht für Marineanwendungen in feuchten Umgebungen geeignet sind.… weiterlesen
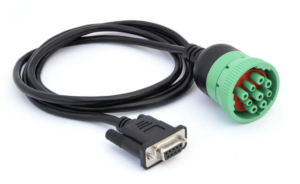
Abb.: J1939 Verbindungstechnik
J1939 wird hauptsächlich im Automobilbereich zur Vernetzung von Komponenten benutzt, um den Verdrahtungsaufwand zu reduzieren. Es basiert auf dem CAN-Bus als Übertragungsverfahren. J1939 wurde von der internationalen Society of Automotive Engineers (SAE) definiert und arbeitet auf dem Physical Layer mit CAN-Highspeed mit 1 MBit/s. Im Marinebereich wurde der CAN-Speed auf 250kBit/s reduziert, um mit NMEA2000 eine gewisse Kompatibilität zu ermöglichen.… weiterlesen
SeaSmart ist eine Gruppe von Protokoll-Implementierungen unterschiedlicher Bustypen, die für den unkomplizierten Datenaustausch zwischen Marine-Geräten von der Firma Digital Marine Gauges entwickelt wurde. Der Schwerpunkt von SeaSmart liegt auf der Übertragung und Darstellung von Boots-Informationen, insbesondere auch über Ethernet- und WiFi-Verbindungen. Als Anzeigegeräte dienen Webbrowser, die ihre Daten von speziellen Gateways aus dem SeaSmart.Net erhalten. SeaSmart ist nicht sehr verbreitet und eher ein Nischenprodukt.… weiterlesen